 社科在线
安徽大学 陈文杰
在自动化装配线上,机器人抓起一个工件的动作往往行云流水:机械臂靠近,夹爪闭合,工件被提起、转运、放下。看起来,这已是一项成熟到近乎“理所当然”的技术。
但在精密装配中,“抓起来”并不等于“抓对了”。
一个工件在被夹持的瞬间,可能发生肉眼难以察觉的滑移、转动或弹性变形;当机械臂加速、转弯、减速,惯性又会推着它在夹爪里悄悄偏移。最终,工件确实被送到了目标工位附近,却未必还保持着被抓取时的原始位置和姿态。对航空薄壁件、汽车异形冲压件、电子精密零件而言,一两毫米的偏差,就足以让装配前功尽弃。
面对这个问题,传统做法是“事后补救”:工业相机重新定位,算法计算偏差,机械臂带着工件反复微调。这套“抓取—复检—校正—装配”的流程固然有效,却带来了高昂代价——设备更贵、系统更复杂、节拍更慢,机器人也变得对光照、遮挡、油污和现场环境变化格外敏感。
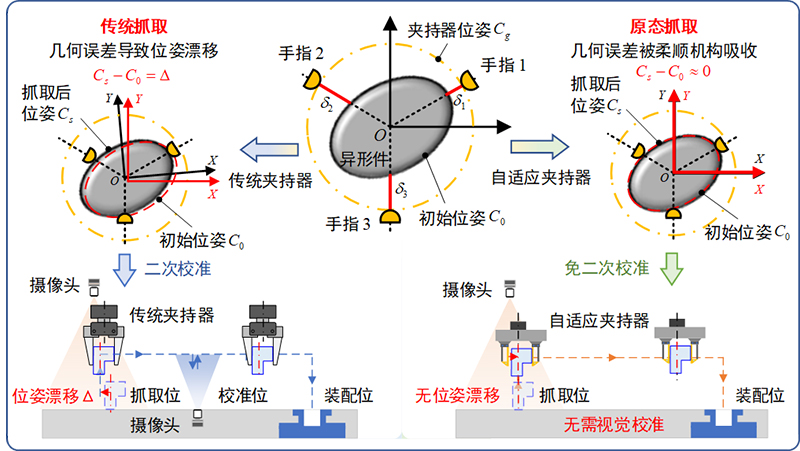
图1 原态稳定抓取与传统抓取对比示意图
能否把问题解决在抓取发生的第一瞬间?
围绕这个目标,“原态稳定抓取”提出了一条新思路:让工件在被夹持、搬运和放置的全过程中,尽可能维持它最初的位置和姿态。它关心的不再是“能不能抓起这个物体”,而是“能不能在不打扰它的前提下,把它稳稳地搬走”。
换句话说,抓取不该只是一次搬运动作,它本身就应该是一次定位。一句话概括:抓取即校准。
要实现这一点,既不能只靠更大的夹持力,也不能只靠更复杂的视觉和算法,而需要夹持机构、力觉感知与智能决策三者的深度协同。
工件为什么会在夹爪中“跑偏”?
要理解原态稳定抓取,首先要回答一个看似简单的问题:工件为什么会偏?
答案往往不是某一次明显的失误,而是一连串微小扰动的叠加。
夹爪接近工件时,接触位置可能已有偏差;闭合的瞬间,几根手指先后碰到工件,局部挤压并不均匀;面对薄壁件、曲面件或异形件,刚性夹持还会诱发弹性变形。紧接着,机械臂一动,加速、减速、转弯带来的惯性又叠加上来。一旦夹持接触不充分、受力不均衡,工件便会在夹爪里发生微滑移或微小转动——单独看每一步都微不足道,合在一起,就是那要命的一两毫米。
传统刚性夹爪的解法很直接:用力夹紧。但夹持力从来不是越大越好。对易损、易变形或表面精密的工件,过大的夹持力可能留下压痕,甚至直接改变工件形状;而面对不规则零件,单纯加大力度,也未必能根除滑移。
真正理想的状态,不是让夹爪“强迫工件服从”,而是让它顺应工件、稳稳包络工件,并在整个夹持过程中,不对工件施加任何足以改变其位姿的额外作用。
这正是原态稳定抓取的物理基础。
自适应夹持:一根手指停下,其他手指继续靠近
原态稳定抓取首先需要一只能够“顺应”工件形状的夹持器。
传统夹爪的多根手指往往刚性对中联动:一根手指碰到工件后,其余手指仍按既定轨迹继续闭合。对规则工件,这简单有效;但面对尺寸有偏差、表面不规则或局部曲率变化明显的零件,刚性同步闭合很容易把工件推偏——这就是所谓的“强迫抓取”。
自适应夹持器则试图避免这一问题。
这类机构采用浮动支链与并联拓扑结构,让多个夹持分支既能协同运动,又保留各自的相对调整余地。夹爪闭合时,如果某根手指先碰到工件,它可以停下来;而尚未接触的手指仍能继续前进,直到每一根都与工件形成有效接触。
这是一种多点运动顺应接触。
不妨想象人去抓一个形状不规则的东西:先碰到物体的手指不会硬顶下去,而是顺着接触状态停住或微调;其余手指继续弯曲,直到手掌与物体形成稳定包络。人手的灵巧,不只来自肌肉的精确控制,更来自骨骼、关节和肌腱本身的顺应性。
自适应夹持器把这种直觉翻译成了工程结构。它不必为每根手指单独配电机,也不完全依赖复杂算法逐一控制接触过程——而是利用机构自身的运动关系和受力特性,让夹持器在接触中“自己适应”。
无论面对圆形、方形、曲面还是异形工件,这种机制都能帮助夹爪逐步形成多点贴合与稳定包络。更重要的是,夹爪不再用某一个接触点去“顶”工件,而是通过多个接触分支共同建立稳定的受力关系。
不只是“贴得更紧”,而是形成“夹持力自封闭”
自适应夹持器最重要的能力,不只是“贴得更紧”,而是形成“夹持力自封闭”。
所谓夹持力自封闭,是指多个接触分支施加在工件上的力,能在夹持系统内部形成平衡闭环。通俗地说:各手指之间的力相互抵消、相互约束,不会向工件施加一个足以让它整体移动或转动的净外力。
这就像用两只手从相对方向轻轻托住一个物体:双手都在用力,但只要两侧力量平衡,物体就不会被推向任何一边。这种“力在内部自相平衡”的状态,正是夹持力自封闭最直观的写照。
对于机器人抓取而言,这一点极为关键。
如果夹爪闭合时的合力或合力矩不为零,工件就可能被推离原始位置,或发生不希望的转动。在精密装配中,哪怕这种移动只有极小量级,也足以破坏后续装配所需的初始位姿。
悬浮并联自适应夹持器通过浮动支链、多分支协调与内力平衡,让夹爪在接触过程中吸收部分形状误差、制造公差和局部接触不确定性。它的目标不是“把工件强行夹到某个位置”,而是在尽可能不扰动工件原始位姿的前提下,形成稳定夹持。
因此,自适应机构带来的不只是柔顺性,更是一种从物理上避免“强迫抓取”的机制。
从这个意义上说,原态稳定抓取不是简单要求夹爪“更稳”,而是要求夹持过程本身“不打扰工件”。
夹持力如何“看得准”?
仅靠合理的机构,仍不足以应对真实工况中的各种变化。
工件表面摩擦系数会变,机械臂运动会带来惯性扰动,夹爪传动链中还藏着摩擦、间隙和结构非线性。机器人必须实时回答几个问题:当前夹持力够不够?工件有没有滑移风险?夹持器该加力还是减力?
这就需要可靠的力觉感知。
但力觉感知远不是“在夹爪上装个传感器”那么简单。对多指夹持器而言,传感器读数往往被接触位置、偏心力矩、切向摩擦和扭转载荷所干扰。同样大小的实际夹持力,施加在手指不同位置,传感器可能给出截然不同的读数——控制系统面对的,于是成了一组混杂、耦合、难以直接解释的信号。
为此,可以采用一种基于形态计算原理的“夹持力全域一致性感知”方法。
思路是这样的:把压敏传感器布置在手指根部,并在接触载荷传到传感器之前,引入一套平行四边形柔性铰链结构。这套结构具有近似单自由度平动的特性,能高效传递特定方向的力,同时对切向扰动、偏心力矩和扭转载荷产生天然抑制。
经过这层结构的“筛选”,传感器接收到的主要是与夹持方向一致的法向力分量,接触位置变化带来的附加力矩影响则被大幅削弱。
换句话说,传感器不再直接面对杂乱无章的原始接触载荷,而是先由机构完成一次物理层面的“重映射”和“过滤”,再读取更接近任务需求的有效力信息。
这样一来,不同位置的接触都能获得更一致的力反馈,感知结果不再那么依赖工件接触在手指的哪个部位。无论工件贴在前端、中部还是偏侧,系统都能更可靠地判断真实夹持状态。
从“算法校正”到“结构编码”
这种全域一致性感知的意义,远不止提升了测量精度。
传统感知走的是“先采集、后处理”的路子:传感器先收下混杂信号,再由控制算法从中费力分离出真正有用的夹持力、摩擦力或接触状态。接触越复杂,算法要背的补偿包袱就越重。
而在柔性平行四边形机构的感知方案里,一部分信号处理被“提前”到了机械结构层面。机构利用自身的几何约束,对输入载荷做物理变换,把那些与任务无关、干扰又大的成分尽可能滤除。
传感器读到的,不再是未经处理的“混合量”,而是更接近夹持任务所需的“干净信号”。
这代表了一种从“后端计算校正”向“前端结构编码”的转变。
从具身智能和形态计算的角度看,机器人的智能并不全在控制器和算法里。设计精巧的机械结构,本身就能承担一部分感知、过滤、适应和“计算”的工作。结构不再只是被动执行命令的“骨架”,而成为参与信息处理和任务决策的“身体”。
这种思路对柔性装配尤为重要。高一致性的力反馈,能增强系统在非结构化环境中的鲁棒性;更高保真的夹持力信息,也能让阻抗控制、导纳控制等力控算法的设计大幅简化。
所谓阻抗控制和导纳控制,不妨理解为让机器人在接触中表现出恰到好处的“软硬程度”:遇到阻力不盲目硬推,而是根据力反馈调整运动和夹持。如果反馈信号本身耦合少、信噪比高,控制器就能更快、更稳地做出判断。
再结合高斯过程回归等方法,还能进一步补偿传动链摩擦、结构间隙和非线性变形带来的误差,让系统在更大工作范围内获得更准确的夹持力估计。这一切,都为防滑移控制、柔顺接触过渡和稳态夹持力维持,提供了更可靠的基础。
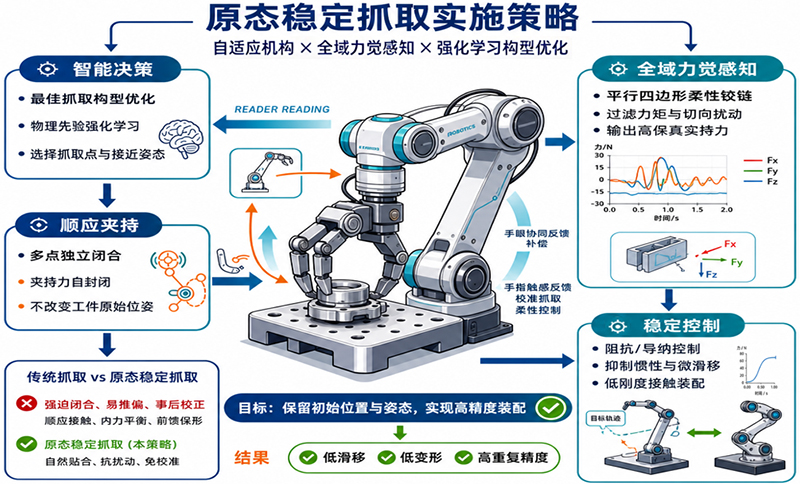
图2 原态稳定抓取实施策略示意图
不是“抓住”,而是“不扰动地抓住”
即便夹持器具备良好的自适应能力和准确的力觉反馈,机器人仍要回答一个更上层的问题:该从哪里抓?以什么姿态接近?采用怎样的夹持构型?
这正是最佳抓取构型优化所要解决的问题。
传统机器人抓取的目标很直接:能把物体稳定提起来就行。但在柔性装配中,“提得起来”远远不够——一个工件哪怕没有掉落,也可能在夹持过程中已经发生姿态变化,从而失去直接装配的资格。
因此,原态稳定抓取需要重新定义“成功抓取”。
成功的判据,不应只看工件有没有被提起,还应同时满足以下约束:工件重心相对于抓取区域是否处于合理位置;多个接触点是否具有较好的几何同步性或对称性;夹持过程中工件的位移和姿态变化是否低于允许阈值;搬运过程中的速度、加速度和角速度是否始终可控;夹持力是否足以防滑,又不会造成变形或损伤;多个接触分支是否能够形成稳定的夹持力自封闭。
换句话说,机器人要学的不是“如何把东西拿起来”,而是“如何在不改变它状态的前提下把它拿起来”。
强化学习为这一问题提供了一种可行路径。
强化学习不需要工程师为每一种工件、每一个抓取姿态都手写规则。机器人可以在大量交互中,反复尝试不同的接近方向、接触位置和夹持构型,并根据结果不断调整策略:某种抓取方式让工件发生了滑移、偏转或明显姿态变化,就给它较低评价;某种方式在保持初始位姿的同时完成了稳定搬运,就给予更高评价。
不过,单纯依赖“试错”既不高效,也可能带来不必要的损伤风险。因此,原态稳定抓取中的强化学习必须引入物理先验:接触力学、摩擦锥、重心分布、夹持力自封闭条件以及机构运动约束,都可以被写进奖励函数和策略约束之中。
这样一来,学习过程就不再是盲目试错,而是“物理规律引导下的经验积累”。
从具身智能的角度看,强化学习的价值不只是逼近一个抓取策略,更在于让机器人在与真实世界的持续交互中,形成一种类似“物理直觉”的经验:它会逐渐明白,什么样的接近方式更容易引起偏转,什么样的接触组合更稳定,什么情况下该放慢速度、加大夹持力。
最佳抓取构型优化与强化学习的结合,代表着柔性装配从“规则驱动”走向“交互驱动”的重要方向。
机构、感知与决策如何协同?
原态稳定抓取不是某一项单点技术,而是一套由机构、感知与学习决策共同构成的协同策略。
在接触瞬间,自适应夹持机构通过浮动支链和多分支协调,顺应工件的局部几何差异——先接触的手指停下或微调,未接触的手指继续闭合,直到形成多点贴合。与此同时,夹持力自封闭机制让各接触力尽可能在系统内部平衡,从源头避免对工件施加导致位姿变化的净外力。
在抓取之前,最佳抓取构型优化和强化学习策略负责选定合适的抓取区域、接近方向和初始姿态。上层决策越合理,多指接触不同步、夹爪闭合失配、重心分布不合理等问题就越少,夹持机构也越能发挥它的自适应能力。
在搬运和装配过程中,夹持力全域一致性感知持续输出高保真的力反馈。控制系统据此实施阻抗或导纳调节,对惯性扰动、摩擦变化和微滑移风险做出实时响应:一旦检测到夹持力下降或滑移趋势增强,系统可适度增力;当工件接触装配环境时,则主动降低刚度、减小冲击,避免因硬性碰撞破坏已经建立的位姿关系。
三者之间形成清晰的分工:自适应机构,负责在物理层面顺应形状差异、实现多点接触与内力平衡;一致性力觉感知,负责提供可靠、低耦合的接触状态信息;构型优化与强化学习,负责在更高层面决策“怎样接近、在哪里抓、如何抓”;力控策略,则负责在转运和装配过程中维持稳定、抑制扰动。
只有这几个环节真正协同起来,机器人才可能从“抓得住”迈向“放得准”。
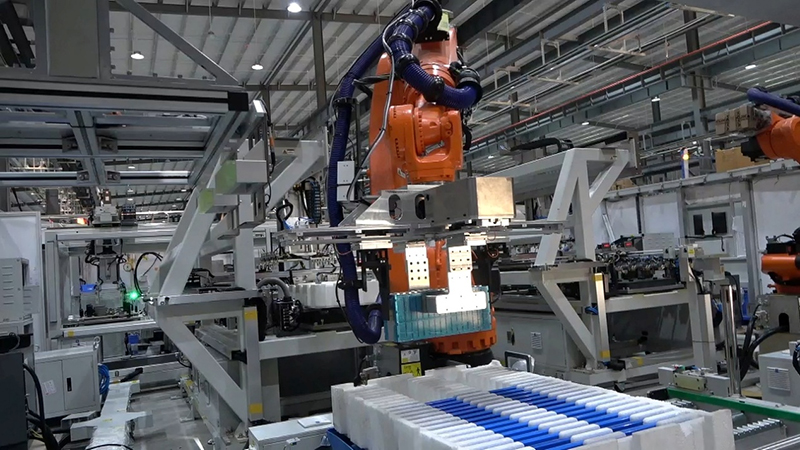
图3 四指自适应夹持器应用于动力电池混排装配产线
让抓取成为精密装配的起点
机器人技术的进步,长期受益于更高分辨率的视觉、更强大的算力和更复杂的控制算法。但机器人最终必须通过自己的“身体”与真实世界打交道:它要接触零件、施加力量、抵抗扰动,并在充满不确定性的环境中完成操作。
原态稳定抓取强调的,正是让机器人在接触的第一瞬间,就拥有足够的“分寸感”。
它不把工件看作一个只要夹紧就能搬运的对象,而是把工件的原始位置、姿态和装配价值,视为一种需要被呵护的状态;它不指望用单一技术解决所有问题,而是把自适应机构、结构化力觉感知、智能构型优化和全过程力控拧成一股绳;它也不追求靠更多电机、更多传感器、更多算法简单堆叠功能,而是努力让机械结构本身承担更多“智慧”。
对航空航天、汽车制造、电子装配、医疗器械和精密装备等领域而言,这种思路有着切实的价值。面对薄壁、易损、异形、高精度的工件,未来的机器人需要的不只是“抓起来”的能力,更是一种尊重工件原始状态、并将其完整传递到下一工序的操作能力。
好的抓取,不该让工件在被抓起之后,变成一个陌生的它。
从“抓得住”到“放得准”,原态稳定抓取所探索的,正是机器人精密操作迈向更高成本效益和可靠性的新范式。
作者简介:陈文杰,安徽大学教授,博士生导师,安徽省“百人计划”专家,江苏省“双创”人才,电气电子工程师学会(IEEE)高级会员,第四届机械自动化与电子信息工程国际学术会议组委会主席。作为安徽省人机共融系统与智能装备工程实验室常务副主任,带领团队从事机器人柔性装配、智能抓取策略,助力外骨骼技术和精密机构设计方面的研究。拥有超过 30 年的研究、设计和开发各种工业自动化设备经验,尤其专长于应用“机械智能”技术来解决精密装配和机器人操控中的自适应问题。主持多项国家科研项目及新加坡政府和工业界资助的机器人操作和装配项目。首创提出面向柔性装配的原态稳定抓取理论架构、面向高欠驱动抓手设计的“并联自适应”原理、基于形态计算原理的异形件抓取夹持力全域一致性感知方法,以及利用人体本身能量来帮助使用者提高提举能力的助力外骨骼设计方法等创新理论和技术。多项研究成果成功应用于劳斯莱斯、飞利浦和新加坡港(PSA)等企业的自动化生产或装配过程。 2018 年获新加坡政府 R&D 技术创新奖,2024 年获日内瓦国际发明展金奖,2025 年获安徽省黄山友谊奖。已发表 SCI/EI 期刊论文 140 余篇,出版专著 1 部。获授权中国发明专利 40 余件,美国专利1件,相关知识产权获 1290 万元的估值,1 件专利售出 50 万元3 年使用权。配合国家发展战略,创立安徽大学赋权的合肥铱凡智能科技有限公司,企业获合肥市“未来之星”称号。